


De markt voor compacte mobiele 3D-laserscanners ontwikkelt zich snel. Waar professionele SLAM-scanners enkele jaren geleden nog relatief groot en kostbaar waren, zijn er inmiddels verschillende compacte systemen waarmee gebouwen, terreinen en objecten lopend kunnen worden ingemeten.
In deze vergelijking zetten we vijf actuele systemen naast elkaar:
- XGRIDS Lixel K2
- NavVis CLX
- FJD Trion P2
- FARO Rovi i.1
- Manifold Pocket 2
We kijken daarbij niet alleen naar nauwkeurigheid en scanbereik, maar ook naar camera's, RTK, gewicht, software en de mogelijkheden om vanuit één opname verschillende soorten 3D-data te produceren.
Belangrijk daarbij: specificaties van fabrikanten zijn niet altijd rechtstreeks met elkaar vergelijkbaar. Vooral bij nauwkeurigheid worden verschillende testmethoden en definities gebruikt. Daarom vermelden we waar nodig hoe een fabrikant tot een bepaalde waarde komt.
XGRIDS K2: compacte scanner met geïntegreerde RTK
De XGRIDS Lixel K2 is ontwikkeld als compacte allround mobiele scanner voor zowel binnen- als buitengebruik.
De scanner registreert 200.000 punten per seconde en XGRIDS geeft een maximaal LiDAR-bereik van 100 meter op.
De relatieve nauwkeurigheid wordt door XGRIDS opgegeven als 1 cm RMSE binnen een afstand van 10 meter.
Daarmee bevindt de K2 zich qua opgegeven nauwkeurigheid in dezelfde orde van grootte als meerdere andere compacte scanners in deze vergelijking.
Het onderscheid zit vooral in de combinatie van functies.
Geïntegreerde RTK
Een belangrijk praktisch verschil is dat de RTK-module tegenwoordig volledig in de K2 is geïntegreerd.
Er hoeft dus geen losse GNSS-module boven of onder de scanner te worden gemonteerd.
Voor toepassingen waarbij buiten direct in absolute coördinaten moet worden gewerkt, is dit een belangrijk voordeel.
De gebruiker kan buiten met RTK beginnen, vervolgens gebieden scannen waar de satellietontvangst tijdelijk minder wordt en de data daarna verder optimaliseren in Lixel Studio.
Pointcloud, mesh én Gaussian Splatting
Een ander onderscheidend punt is dat de K2 niet alleen als pointcloudscanner wordt gepositioneerd.
Vanuit één opname kan het gratis XGRIDS-ecosysteem verschillende soorten 3D-data produceren:
-
pointcloud;
-
mesh;
-
3D Gaussian Splatting;
-
foto's en aanvullende visualisaties.
De scanner beschikt hiervoor over drie geïntegreerde camera's van 4000 × 3000 pixels: twee fisheye-camera's en een forward-facing camera.

XGRIDS K2 versus NavVis CLX
NavVis gebruikt twee LiDAR-sensoren die ieder 200.000 punten per seconde registreren. Daarmee ligt de totale ruwe LiDAR-registratie hoger dan bij de K2.
NavVis specificeert daarnaast een lokale nauwkeurigheid van 8 mm. Die 8 mm mag echter niet zonder toelichting tegenover de 1 cm van XGRIDS worden gezet.
NavVis meet deze waarde als 1-sigma lokale nauwkeurigheid in een speciaal ingerichte indoor testomgeving van 100 m², waarbij de LiDAR-SLAM volledig constrained is. XGRIDS definieert de 1 cm als RMSE van point-to-point afstanden binnen 10 meter onder laboratoriumomstandigheden.
Het zijn dus verschillende testmethodes.
Waar is de CLX sterk?
NavVis heeft een zeer volwassen reality-capture-ecosysteem. De CLX heeft een ingebouwd 4-inch scherm waarop tijdens het scannen 2D- en 3D-feedback wordt weergegeven.
Daarnaast beschikt hij over drie 12 MP-camera's en ondersteunt het systeem control points.
Voor organisaties die al volledig met NavVis IVION werken, is de integratie een duidelijk voordeel.
NavVis positioneert de CLX zelf voornamelijk voor frequente documentatiewerkzaamheden, area referencing, site assessments en LOD200 scan-to-CAD/BIM.
Waar heeft de K2 voordelen?
De K2 is met ongeveer 1,2 kg lichter dan de 1,8 kg zwaardere CLX.
Ook het LiDAR-bereik verschilt. NavVis geeft voor de CLX een operationeel bereik van maximaal 30 meter op. XGRIDS specificeert voor de K2 minimaal 40 meter bij 10% reflectiviteit en maximaal 100 meter.
Daarnaast heeft de K2 geïntegreerde RTK/GNSS.
Voor gebruikers die regelmatig van binnen naar buiten gaan, grotere buitenterreinen scannen of direct absolute coördinaten willen vastleggen, kan dat een belangrijk praktisch verschil zijn.


XGRIDS K2 versus FJD Trion P2
De FJD Trion P2 komt technisch dichter in de buurt van de K2.
Beide scanners registreren 200.000 punten per seconde en beide fabrikanten geven na verwerking een relatieve nauwkeurigheid rond 1 cm op.
FJD specificeert 40 meter bereik bij 10% reflectiviteit en 70 meter bij 80% reflectiviteit.
De P2 is bovendien zeer licht: de scanner zelf weegt volgens FJD slechts 700 gram. Met batterij en GNSS-module komt het gewicht op ongeveer 1,2 kg, hetzelfe als de XGRIDS K2.
Camera's
Op cameragebied kiest FJD voor een andere configuratie.
De actuele P2 beschikt volgens FJD over een 2 MP frontcamera en twee 48 MP camera's aan de zijkant. Visual SLAM wordt ondersteund.
RTK
FJD biedt een losse GNSS/RTK-module en specificeert voor deze ontvanger RTK-positionering van 8 mm + 1 ppm horizontaal en 15 mm + 1 ppm verticaal.
Dat zijn echter specificaties van de GNSS-positionering zelf en mogen niet worden geïnterpreteerd als de nauwkeurigheid van ieder individueel punt in de uiteindelijke SLAM-pointcloud.
FJD geeft voor de post-processed pointcloud 3 cm absolute nauwkeurigheid op.
De K2 integreert de RTK-hardware direct in de scanner. Dat maakt de configuratie in het veld eenvoudiger.
XGRIDS K2 versus FARO Rovi i.1
De FARO Rovi i.1 is een nieuw systeem dat FARO in 2026 in samenwerking met Manifold Tech heeft geïntroduceerd.
Dat laatste is belangrijk, want de technische overeenkomst tussen de Rovi i.1 en Manifold Pocket 2 is groot.
FARO positioneert de Rovi vooral als een complete reality-capture-oplossing waarin hardware, FARO Sphere XG en SCENE samenkomen.
De scanner registreert 200.000 punten per seconde en FARO communiceert een pointcloudnauwkeurigheid van maximaal ongeveer 1 cm.
Een GNSS/RTK-module is beschikbaar in een optioneel accessoirepakket.
Het verschil zit vooral in het ecosysteem
De kracht van FARO ligt hier niet alleen in de scannerhardware.
Gebruikers krijgen toegang tot het FARO-ecosysteem met Sphere XG en SCENE. Dat kan interessant zijn voor organisaties die al met FARO-scanners en FARO-software werken.
Daar staat tegenover dat FARO de Rovi als pakket verkoopt met een softwareabonnement. Op dit moment communiceert FARO drie pakketten met een minimale abonnementsperiode van drie jaar.
De K2 kiest voor een andere benadering: de basisverwerking in Lixel Studio is lokaal beschikbaar en voor de kernworkflow is geen vergelijkbaar verplicht betaald softwarepakket nodig. Dat verschil kan over de volledige gebruiksduur financieel relevant zijn.


XGRIDS K2 versus Manifold Pocket 2
De Manifold Pocket 2 is technisch een opvallende scanner.
Hij beschikt over een 40-channel 905 nm LiDAR, registreert 200.000 punten per seconde en heeft volgens Manifold een pointcloudnauwkeurigheid van maximaal 1 cm.
Het bereik bedraagt 40 meter bij 10% reflectiviteit en 70 meter bij 80% reflectiviteit.
Met 747 gram voor de scanner zelf is hij bijzonder compact.
De Pocket 2 beschikt over drie 2 MP global-shutter RGB-camera's en kan worden gecombineerd met het MindCloud-softwareplatform.
Daarmee kunnen onder andere pointclouds, meshes en Gaussian Splats worden verwerkt.
Pocket 2 en FARO Rovi
De visuele overeenkomsten tussen de Pocket 2 en FARO Rovi i.1 zijn geen toeval.
FARO heeft officieel bekendgemaakt dat de Rovi i.1 in samenwerking met Manifold Tech is geïntroduceerd.
Op basis van de beschikbare informatie is het daarom redelijk om beide systemen als nauw verwante hardwareplatforms te beschouwen.
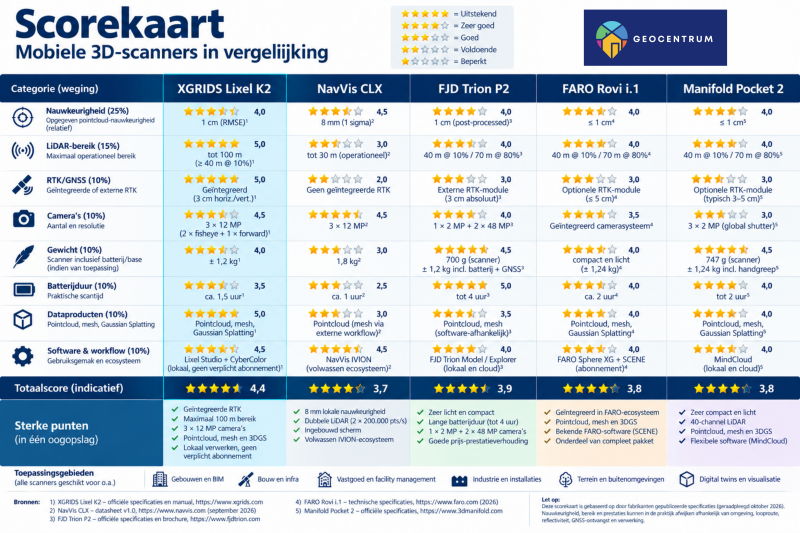
Waar onderscheidt de XGRIDS K2 zich?
Wanneer we uitsluitend naar de maximale nauwkeurigheid kijken, liggen de scanners in deze klasse relatief dicht bij elkaar.
De verschillen worden duidelijker wanneer we naar de complete workflow kijken.
1. Geïntegreerde RTK
Bij de K2 zit RTK/GNSS in de scanner geïntegreerd.
Dat is vooral buiten interessant. Er hoeft geen losse GNSS-module te worden gemonteerd en de scanner kan onder geschikte omstandigheden direct absolute coördinaten meenemen.
2. Tot 100 meter LiDAR-bereik
XGRIDS specificeert een maximaal bereik van 100 meter.
Dat is duidelijk meer dan het operationele bereik van 30 meter dat NavVis voor de CLX opgeeft en de 70 meter die FJD en Manifold onder hun gespecificeerde reflectiviteitscondities noemen.
Daarbij moet wel worden benadrukt dat maximaal bereik niet hetzelfde is als het bereik waarop ieder oppervlak onder alle omstandigheden betrouwbaar wordt geregistreerd. Reflectiviteit, invalshoek en omgevingscondities blijven bepalend.
3. Eén opname, meerdere soorten 3D-data
De K2 kan binnen het XGRIDS-ecosysteem vanuit dezelfde opname pointclouds, meshes en Gaussian Splatting produceren.
Dat maakt het systeem interessant voor organisaties die geometrische meetdata én hoogwaardige visuele 3D-presentaties willen maken.
4. Drie geïntegreerde 12 MP-camera's
De K2 heeft drie geïntegreerde camera's van 4000 × 3000 pixels.
Dat geeft XGRIDS veel beeldinformatie voor colorisatie en de reconstructie van visuele 3D-modellen.
5. Lokaal verwerken zonder verplicht cloudabonnement
Data kan met de gratis Lixel Studio en Lixel Cyber Color software lokaal worden verwerkt.
Dat is relevant voor organisaties die hun datasets niet standaard naar een externe cloudomgeving willen uploaden of structurele cloudkosten willen beperken.
6. Compacte allround configuratie
Met circa 1,2 kg inclusief batterij en base blijft de K2 relatief licht, terwijl RTK al in het apparaat is geïntegreerd. Daardoor is er weinig aanvullende hardware nodig om zowel indoor als outdoor te werken.
Welke scanner is de beste keuze?
Er bestaat geen mobiele scanner die voor iedere toepassing automatisch de beste keuze is.
NavVis CLX is sterk voor organisaties die een gestandaardiseerde indoor documentatieworkflow zoeken en al gebruikmaken van het NavVis IVION-ecosysteem.
FJD Trion P2 biedt een interessante combinatie van laag gewicht, lange batterijduur en centimeterklasse pointclouddata.
FARO Rovi i.1 is vooral interessant voor organisaties die een geïntegreerde FARO-workflow met Sphere XG en SCENE willen.
Manifold Pocket 2 biedt compacte hardware en een breed softwareplatform voor pointclouds en visuele 3D-data.
XGRIDS K2 onderscheidt zich vooral door de combinatie van centimeterklasse relatieve nauwkeurigheid, geïntegreerde RTK, maximaal 100 meter LiDAR-bereik, drie 12 MP-camera's en de mogelijkheid om vanuit één opname zowel pointclouds als meshes en Gaussian Splatting te produceren.


Conclusie
De compacte SLAM-markt is in korte tijd volwassen geworden. De NavVis CLX, FJD Trion P2, FARO Rovi i.1, Manifold Pocket 2 en XGRIDS K2 kunnen allemaal snel grote hoeveelheden ruimtelijke informatie registreren.
De technische specificaties liggen op sommige punten opvallend dicht bij elkaar.
De echte verschillen zitten daarom steeds vaker in de complete workflow.
Daar heeft de XGRIDS K2 een sterke positie: geïntegreerde RTK, een maximaal LiDAR-bereik van 100 meter, drie 12 MP-camera's en pointcloud, mesh en Gaussian Splatting vanuit één opname, gecombineerd met lokale verwerking zonder verplicht meerjarig cloudabonnement.
Wie wil weten welke scanner het beste aansluit op een specifieke toepassing, kan bij Geocentrum verschillende XGRIDS-systemen in de praktijk bekijken en testen.
Bronnen
XGRIDS — Lixel K2 Specifications en Lixel K2 User Manual.
https://www.xgrids.com/us/lixelk2p
NavVis — NavVis CLX Specifications, versie 1.0, september 2026; NavVis CLX productinformatie.
https://knowledge.navvis.com/docs/navvis-clx-specifications
FJD Trion — FJD Trion P2 LiDAR Scanner Specifications en officiële P2-brochure/supportdocumentatie.
https://www.fjdtrion.com/product/fjd-trion-p2-lidar-scanner
FARO — Rovi i.1 Product Information / Technical Specifications; FARO INSIGHT announcement, september 2026.
https://www.faro.com/en/Products/Hardware/Rovi
Manifold Tech — Pocket 2 Technical Specifications.
https://www.3dmanifold.com/products/pocket2/
Alle specificaties zijn gebaseerd op de door de betreffende fabrikanten gepubliceerde informatie zoals geraadpleegd in oktober 2026. Specificaties, softwarefunctionaliteit en configuraties kunnen door fabrikanten worden gewijzigd.