

XGRIDS L3 vs. Leica RTC360 en NavVis MLX/VLX 3: welke 3D-scanner past bij welke toepassing?
De markt voor professionele 3D-laserscanners ontwikkelt zich snel. Waar voor nauwkeurige 3D-inwinning jarenlang vooral statische laserscanners werden ingezet, zijn mobiele SLAM-scanners inmiddels een serieus alternatief voor steeds meer toepassingen.
Met de introductie van de XGRIDS Lixel L3 wordt dat verschil kleiner. XGRIDS specificeert voor de L3 een relatieve nauwkeurigheid van 5 mm na verwerking. Daarmee komt de scanner qua opgegeven nauwkeurigheid in het bereik van professionele mobiele systemen zoals de NavVis MLX en NavVis VLX 3.
Maar betekent dit dat deze scanners hetzelfde kunnen? En hoe verhoudt de L3 zich tot een nauwkeurige statische scanner zoals de Leica RTC360?
In deze vergelijking kijken we uitsluitend naar gepubliceerde technische specificaties van de fabrikanten. Daarbij is één waarschuwing belangrijk: nauwkeurigheidsspecificaties van verschillende typen scanners zijn niet altijd één-op-één vergelijkbaar. Testmethoden, omstandigheden en definities kunnen verschillen.
XGRIDS L3: mobiele scanning met 5 mm relatieve nauwkeurigheid
De XGRIDS Lixel L3 is een mobiele SLAM-scanner. In plaats van de scanner telkens op een statief te plaatsen, loopt de gebruiker door een gebouw, terrein of installatie terwijl de omgeving continu wordt vastgelegd.
XGRIDS specificeert voor de L3 een relatieve nauwkeurigheid van 5 mm na verwerking. Volgens XGRIDS is deze waarde bepaald als 1 sigma in een speciale testomgeving.
Daarnaast noemt XGRIDS een absolute nauwkeurigheid van circa 2 cm RMSE na verwerking.
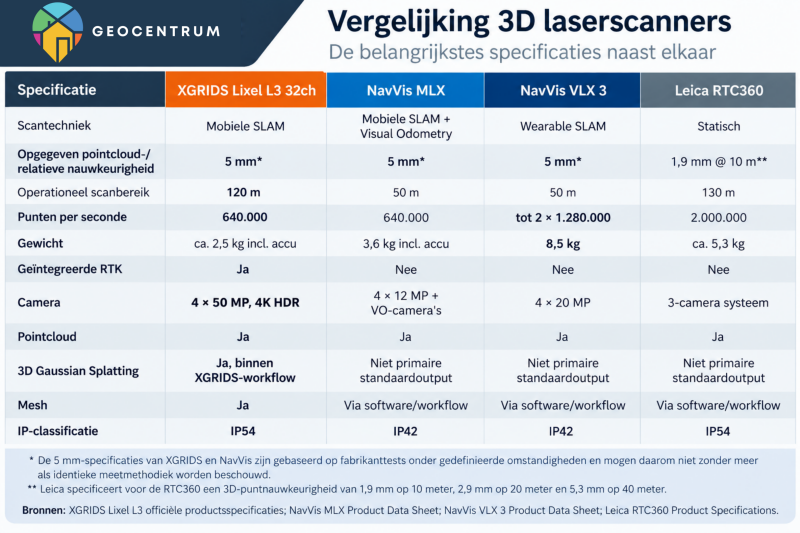
De 32-kanaals uitvoering registreert maximaal 640.000 punten per seconde en heeft een maximaal scanbereik van 120 meter.
Het systeem heeft maar liefst vier 50 MP panoramacamera's.
Een belangrijk verschil met veel andere mobiele scanners is de ingebouwde RTK/GNSS-ontvanger. XGRIDS specificeert voor het geïntegreerde RTK-systeem een horizontale positioneringsnauwkeurigheid van 0,8 cm + 1 ppm en verticaal 1,5 cm + 1 ppm voor het RTK-systeem zelf. De uiteindelijke nauwkeurigheid van een complete scan is uiteraard afhankelijk van onder andere de omgeving, satellietontvangst, traject en verwerking.
Bron: XGRIDS Lixel L3 officiële productspecificaties.
Meer dan alleen een pointcloud
Een ander opvallend onderdeel van de L3 is de beeldregistratie.
De scanner beschikt over een 1/1.3-inch beeldsensor en ondersteunt 4K HDR. Vanuit dezelfde opname kan binnen het XGRIDS-ecosysteem niet alleen een gekleurde pointcloud worden gemaakt, maar ook een mesh en 3D Gaussian Splatting-model, zonder extra camera's of foto's.
Daarmee is één opname bruikbaar voor verschillende doelen: van maatvoering en BIM tot visualisatie, digitale tweelingen en virtuele inspectie.


XGRIDS L3 versus NavVis MLX
De NavVis MLX is waarschijnlijk een van de interessantste vergelijkingen met de L3.
Beide zijn mobiele scanners en beide fabrikanten publiceren een nauwkeurigheid van 5 mm voor hun pointcloud onder hun respectieve testvoorwaarden.
NavVis specificeert de MLX op 5 mm pointcloudnauwkeurigheid in een speciale testomgeving van 500 m². De scanner gebruikt een 32-layer LiDAR met maximaal 640.000 punten per seconde en heeft een operationeel bereik van maximaal 50 meter.
Bron: NavVis MLX Specifications / Product Data Sheet.
Op papier zijn er dus overeenkomsten:
-
5 mm opgegeven pointcloud-/relatieve nauwkeurigheid;
-
32-layer LiDAR;
-
640.000 punten per seconde;
-
mobiele SLAM-workflow.
Maar er zijn ook duidelijke verschillen.
De MLX heeft een operationeel bereik tot 50 meter, terwijl XGRIDS voor de L3 maximaal 120 meter specificeert. De L3 heeft daarnaast geïntegreerde RTK.
Qua gewicht zit de L3 volgens de specificaties rond 2,5 kg inclusief accu, tegenover 3,6 kg inclusief accu voor de MLX.
De MLX heeft daarentegen een volwassen NavVis- ecosysteem. Het systeem heeft vier 12 MP panoramacamera's en twee aanvullende 2 MP-camera's voor Visual Odometry.
Bronnen: NavVis MLX Product Data Sheet en XGRIDS Lixel L3 productspecificaties.
Welke is nauwkeuriger?
Op basis van alleen de datasheets is het niet verantwoord om te stellen dat de XGRIDS L3 nauwkeuriger is dan de MLX of andersom.
Beide fabrikanten publiceren 5 mm, maar de exacte testmethoden zijn niet identiek.
De interessantste verschillen liggen daarom eerder bij bereik, gewicht, RTK, beeldregistratie, software en workflow dan bij het cijfer van 5 mm alleen.
XGRIDS L3 versus NavVis VLX 3
De NavVis VLX 3 bevindt zich duidelijk aan de professionele bovenkant van mobile mapping.
NavVis specificeert eveneens een pointcloudnauwkeurigheid van 5 mm in een speciale testomgeving van 500 m².
Het systeem beschikt over twee 32-layer laserscanners en kan volgens de huidige NavVis-specificaties tot 2 × 1.280.000 punten per seconde registreren. Het operationele bereik bedraagt maximaal 50 meter.
De VLX 3 heeft daarnaast vier 20 MP-camera's en een bedrijfsduur van ongeveer 1,5 uur per set accu's.
Bron: NavVis VLX 3 Product Data Sheet.
Puntdichtheid versus mobiliteit
Hier heeft de VLX 3 een duidelijk voordeel: de ruwe LiDAR-capaciteit ligt aanzienlijk hoger dan bij de L3.
Daar staat tegenover dat het een veel groter wearable systeem is.
NavVis specificeert voor de VLX 3 een gewicht van 8,5 kg. XGRIDS specificeert de L3 inclusief batterij op ongeveer 2,5 kg.
Voor langdurige scans kan dat verschil relevant zijn.
Ook het bereik verschilt. De VLX 3 heeft volgens NavVis een operationeel bereik tot 50 meter; XGRIDS specificeert maximaal 120 meter voor de L3.
De keuze is dus niet simpelweg "welke scanner heeft de beste specificaties?"
Bij projecten waar zeer hoge puntdichtheid en het bestaande NavVis-ecosysteem belangrijk zijn, heeft de VLX 3 duidelijke sterke punten.
Wanneer gewicht, groot bereik, geïntegreerde RTK en flexibiliteit tussen binnen- en buitenwerk belangrijk zijn, wordt de XGRIDS L3 juist interessanter.


XGRIDS L3 versus Leica RTC360
Deze vergelijking vraagt om enige nuance.
De Leica RTC360 is geen mobiele SLAM-scanner zoals de XGRIDS L3. Het is een statische terrestrische laserscanner.
De scanner wordt op een positie geplaatst, maakt een zeer nauwkeurige opname en wordt vervolgens naar de volgende positie verplaatst.
Dat kost meer handelingen op locatie, maar levert een zeer hoge geometrische nauwkeurigheid.
Leica specificeert:
-
1,9 mm 3D-puntnauwkeurigheid op 10 meter
-
2,9 mm op 20 meter
-
5,3 mm op 40 meter
-
maximaal 2 miljoen punten per seconde
-
maximaal 130 meter bereik
Bron: Leica RTC360 Product Specifications.
Op pure meetnauwkeurigheid heeft de RTC360 dus een duidelijk voordeel ten opzichte van mobiele SLAM-systemen.
Het verschil zit in de manier van werken
Leica geeft aan dat een volledige dome-scan inclusief sferisch HDR-beeld bij een instelling van 6 mm op 10 meter in minder dan twee minuten kan worden uitgevoerd. De RTC360 gebruikt bovendien VIS-technologie om opeenvolgende scanposities automatisch te helpen registreren.
Bron: Leica RTC360 productinformatie.
Dat is snel voor een statische scanner.
Maar voor een groot gebouw blijven meerdere scanposities noodzakelijk:
opstellen → scannen → verplaatsen → opnieuw scannen.
Bij een mobiele SLAM-scanner is het principe:
starten → lopen → continu scannen.
Voor projecten waarbij honderden of duizenden vierkante meters moeten worden vastgelegd, kan het verschil in veldwerktijd daardoor aanzienlijk zijn.
De juiste vraag is daarom niet:
"Is de XGRIDS L3 nauwkeuriger dan een RTC360?"
Dat is hij op basis van de gepubliceerde specificaties niet.
De interessantere vraag is:
"Is voor dit project de extra nauwkeurigheid van een statische scanner noodzakelijk, of levert een mobiele scanner met een opgegeven relatieve nauwkeurigheid van 5 mm voldoende kwaliteit met een veel snellere opnameworkflow?"
NIEUW TOEGEVOEGD AAN VERGELIJKING!
XGRIDS L3 versus NavVis CLX
De NavVis CLX is de nieuwste compacte handheld scanner binnen de NavVis LX-serie. NavVis positioneert de CLX vooral voor veelvoorkomende documentatie, gebouwopnames en LOD200 Scan-to-CAD/BIM.
NavVis specificeert voor de CLX een pointcloudnauwkeurigheid van 8 mm in een speciale indoor testomgeving van 100 m². Deze waarde geldt als lokale nauwkeurigheid bij volledig constrained LiDAR SLAM en wordt opgegeven als 1 sigma.
De scanner beschikt over twee LiDAR-sensoren van ieder 200.000 punten per seconde, samen dus 400.000 punten per seconde. Het operationele bereik bedraagt maximaal 30 meter. De CLX beschikt daarnaast over drie 12 MP-camera's voor panoramabeelden.
Met een gewicht van slechts 1,8 kg inclusief accu en display is de CLX bijzonder compact. De gebruiksduur bedraagt volgens NavVis ongeveer één uur per accu.
Bron: NavVis Brochure
Compact en eenvoudig versus bereik en nauwkeurigheid
De CLX heeft vooral een duidelijk voordeel op gewicht en eenvoud.
Met 1,8 kg is hij iets lichter dan de XGRIDS L3 (2.5KG). NavVis heeft de CLX bovendien nadrukkelijk ontwikkeld als een eenvoudig te gebruiken scanner waarmee organisaties grote aantallen reguliere opnameprojecten kunnen uitvoeren. Het ingebouwde 4-inch scherm geeft tijdens het scannen net als de XGRIDS L3 direct feedback over de datadekking.
Daar staat tegenover dat de L3 op papier duidelijk hoger wordt gepositioneerd wat betreft nauwkeurigheid, LiDAR-bereik en meetcapaciteit.
XGRIDS specificeert voor de L3 een relatieve nauwkeurigheid van 5 mm, tegenover 8 mm lokale pointcloudnauwkeurigheid voor de CLX. Ook hier geldt dat de testmethoden van beide fabrikanten niet identiek zijn en de cijfers daarom niet als een onafhankelijke head-to-headtest mogen worden geïnterpreteerd.
Het verschil in bereik is eveneens aanzienlijk:
NavVis CLX: maximaal 30 meter operationeel bereik
XGRIDS L3: maximaal 120 meter LiDAR-bereik
Ook registreert de L3 meer LiDAR-punten per seconde. (640.00 punten/sec)
Twee verschillende uitgangspunten
Het belangrijkste verschil is eigenlijk de positionering.
NavVis zegt zelf dat de CLX bedoeld is voor LOD200 BIM/CAD, site assessments, area referencing en veelvoorkomende documentatiewerkzaamheden. Voor projecten waarvoor meer detail of een hogere nauwkeurigheid noodzakelijk is, adviseert NavVis zelf de MLX of VLX.
Dat maakt de CLX vooral interessant wanneer laag gewicht, eenvoudige bediening en veel repeterende gebouwopnames belangrijk zijn.
De XGRIDS L3 richt zich meer op toepassingen waarbij naast mobiliteit ook hogere relatieve nauwkeurigheid, groter bereik, geïntegreerde RTK en inzet binnen én buiten gewenst zijn.
Daar komt bij dat de L3 vanuit dezelfde opname zowel een traditionele pointcloud als fotorealistische 3D Gaussian Splatting-data kan produceren.
De vergelijking van de CLX kun je wellicht beter maken met de nieuwe XGRIDS K2. Vergelijking volgt binnenkort...

Wanneer kies je welke scanner?
Er bestaat geen scanner die voor iedere toepassing de beste keuze is.
Leica RTC360
Logische keuze wanneer maximale geometrische nauwkeurigheid belangrijk is en tijd en een statische workflow geen probleem vormt.
Denk bijvoorbeeld aan zeer nauwkeurige industriële metingen, complexe constructies en situaties waarbij millimeters zwaar wegen.
XGRIDS Lixel L3
De L3 neemt een interessante positie tussen deze systemen in.De combinatie van:
-
5 mm opgegeven relatieve nauwkeurigheid
-
120 meter maximaal LiDAR-bereik
-
640.000 punten per seconde
-
circa 2,5 kg gewicht
-
geïntegreerde RTK
-
4K HDR-beeldregistratie
-
pointcloud, mesh en 3D Gaussian Splatting vanuit dezelfde opname
maakt hem met name interessant voor organisaties die één mobiel systeem willen inzetten voor zowel meetkundige 3D-inwinning als hoogwaardige visualisatie.
NavVis MLX
Interessant voor organisaties die veel mobiele indoor reality capture uitvoeren en daarbij gebruik willen maken van het gevestigde NavVis-ecosysteem.
De combinatie van LiDAR SLAM en Visual Odometry en het compacte formaat maken de MLX met name interessant voor gebouwen en kleinere of frequent terugkerende opnameprojecten.
NavVis VLX 3
Sterk bij grootschalige professionele mobile-mappingprojecten waarbij een hoge puntdichtheid, hoogwaardige panoramabeelden en de NavVis-workflow belangrijk zijn.
Het systeem is zwaarder, maar heeft aanzienlijk meer LiDAR-capaciteit dan de MLX en XGRIDS L3.
Conclusie
De komst van de XGRIDS L3 betekent niet dat statische scanners zoals de Leica RTC360 overbodig worden. Voor werkzaamheden waarbij maximale geometrische nauwkeurigheid op de millimeter noodzakelijk is, blijft een statische scanner een logische keuze.
Ook NavVis heeft met de MLX en VLX 3 zeer volwassen mobiele reality-captureoplossingen en een uitgebreid software-ecosysteem.
Wat de L3 interessant maakt, is vooral de combinatie van eigenschappen.
Een opgegeven relatieve nauwkeurigheid van 5 mm wordt gecombineerd met een relatief laag gewicht, een groot LiDAR-bereik, geïntegreerde RTK en de mogelijkheid om vanuit dezelfde opname pointclouds, meshes en fotorealistische 3D Gaussian Splatting-modellen te produceren.
Daarmee wordt het verschil tussen traditionele landmeetkundige 3D-inwinning en snelle mobiele reality capture opnieuw kleiner.
Voor ingenieursbureaus, landmeetbedrijven, Scan-to-BIM-specialisten, bouwbedrijven en industriële gebruikers is daarom niet de vraag welke scanner op papier "de beste" is.
De betere vraag is: Welke combinatie van nauwkeurigheid, snelheid, mobiliteit en output hebben we voor onze projecten daadwerkelijk nodig?
En juist daar is de XGRIDS Lixel L3 een interessante nieuwe optie om naast bestaande Leica- en NavVis-workflows te testen.