Welke handheld LiDAR-scanner past het beste bij jouw werkzaamheden?
De markt voor handheld LiDAR-scanners ontwikkelt zich snel. Waar een nauwkeurige 3D-opname enkele jaren geleden vaak betekende dat op meerdere posities een statische laserscanner moest worden opgesteld, kunnen complete gebouwen, installaties en terreinen tegenwoordig lopend worden vastgelegd.
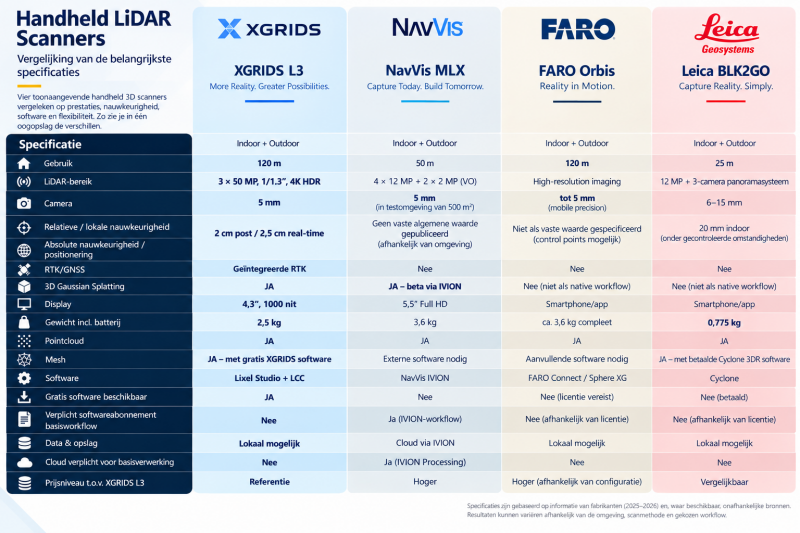
Maar niet iedere handheld scanner is hetzelfde. In deze vergelijking kijken we naar vier professionele systemen: de nieuwe XGRIDS L3, NavVis MLX, FARO Orbis en Leica BLK2GO. We vergelijken niet alleen bereik en nauwkeurigheid, maar ook RTK, beeldkwaliteit, software, cloudverwerking, 3D Gaussian Splatting en terugkerende kosten.
Nauwkeurigheid: 5 mm is niet altijd 5 mm
Bij scanners is het belangrijk om onderscheid te maken tussen relatieve en absolute nauwkeurigheid. Relatieve nauwkeurigheid geeft aan hoe nauwkeurig afstanden en vormen binnen de scan zelf zijn. Absolute nauwkeurigheid geeft aan hoe nauwkeurig de volledige scan op zijn werkelijke positie in de echte wereld staat.
Een scanner kan dus een intern zeer nauwkeurig 3D-model produceren, terwijl dat model niet automatisch op dezelfde nauwkeurigheid in een geografisch coördinatenstelsel staat.
XGRIDS specificeert voor de L3 een relatieve nauwkeurigheid van 5 mm na verwerking, een absolute nauwkeurigheid van 2 cm na verwerking en 2,5 cm real-time absolute nauwkeurigheid. NavVis specificeert voor de MLX 5 mm pointcloud accuracy in een speciaal ingerichte testomgeving van 500 m². FARO communiceert voor de Orbis tot 5 mm mobile precision, maar publiceert geen vaste algemene absolute nauwkeurigheid; georeferencing kan onder andere met control points. Leica specificeert voor de BLK2GO 6-15 mm relatieve nauwkeurigheid en 20 mm absolute position accuracy indoor onder gecontroleerde omstandigheden.


Geïntegreerde RTK: een duidelijk verschil
Een belangrijk onderscheid van de XGRIDS L3 is de geïntegreerde RTK. Daarmee kan de scanner niet alleen de onderlinge geometrie van een omgeving vastleggen, maar de scan ook nauwkeurig geografisch positioneren.
Dat is vooral relevant bij outdoor werkzaamheden zoals infrastructuur, civiele techniek, terreinopnames, gebouwen en wegen. Voor puur indoor Scan-to-BIM-werk is RTK minder doorslaggevend; daar spelen de kwaliteit van SLAM, driftbeheersing, loop closure en de uiteindelijke workflow een grotere rol.
NavVis MLX, FARO Orbis en Leica BLK2GO hebben in deze vergelijking geen geïntegreerde RTK zoals de L3. Voor absolute positionering wordt daar gewerkt met andere methoden, bijvoorbeeld control points of registratie in software.
LiDAR-bereik: grote verschillen
Ook in LiDAR-bereik verschillen de scanners aanzienlijk. De Leica BLK2GO heeft een bereik tot 25 meter, de NavVis MLX tot 50 meter en zowel de FARO Orbis als de XGRIDS L3 tot 120 meter.
Meer bereik kan praktisch zijn in grote hallen, industriële omgevingen en buitengebieden. Toch is maximaal bereik niet hetzelfde als maximale meetnauwkeurigheid: een scanner die een object op 120 meter detecteert, levert op die afstand niet automatisch dezelfde kwaliteit als op korte afstand.
Camera's en beeldkwaliteit worden steeds belangrijker
LiDAR bepaalt in belangrijke mate de geometrie, maar camera's krijgen een steeds grotere rol. Dat komt door toepassingen zoals gekleurde pointclouds, digital twins, virtual reality, meshes en 3D Gaussian Splatting.
De XGRIDS L3 beschikt volgens XGRIDS over drie 50 MP-camera's met een 1/1.3-inch sensor en 4K HDR. NavVis gebruikt vier 12 MP-camera's voor panoramabeelden en twee 2 MP-camera's voor visual odometry. Leica combineert een 12 MP-camera met een panoramisch camerasysteem. FARO biedt imaging binnen de Orbis-workflow, waarbij de precieze mogelijkheden mede van de uitvoering en workflow afhangen.
Hierdoor moet camerakwaliteit niet alleen worden beoordeeld op het aantal megapixels. Sensorformaat, dynamisch bereik, kalibratie en de manier waarop beelddata in de verwerking wordt gebruikt zijn minstens zo relevant.


3D Gaussian Splatting
XGRIDS zet sterk in op 3D Gaussian Splatting (3DGS). Vanuit een L3-dataset kunnen binnen het XGRIDS-ecosysteem pointclouds, meshes en fotorealistische 3DGS-reconstructies worden geproduceerd.
Een belangrijke actualisering is dat NavVis sinds augustus 2026 eveneens Gaussian Splatting ondersteunt als beta test via NavVis IVION Processing.
De interessantere vergelijking is hoe de workflow is ingericht: gebeurt verwerking lokaal of in de cloud, is aanvullende software nodig, welke functies zijn inbegrepen en welke terugkerende kosten horen daarbij? Voor FARO Orbis en Leica BLK2GO is in de informatie geen vergelijkbare 3DGS-workflow aangetoond.
Mesh: kijk verder dan alleen JA of NEE
Het voordeel van XGRIDS is dat mesh-generatie binnen de eigen workflow beschikbaar is met gratis XGRIDS-software. NavVis IVION genereert niet rechtstreeks een mesh, waardoor externe software nodig is. Bij Leica kan een mesh worden gemaakt met Cyclone 3DR, maar dit is betaalde professionele software. Voor FARO is aanvullende software of een aanvullende workflow nodig, afhankelijk van het gewenste eindproduct.
Daarom is de vraag niet alleen of een scanner een mesh kan opleveren, maar hoeveel stappen, softwarepakketten en licenties daarvoor nodig zijn.
Softwarekosten: kijk naar Total Cost of Ownership
De aanschafprijs van de scanner is maar één deel van de investering. Bij professioneel gebruik kunnen softwarelicenties en abonnementen over meerdere jaren een aanzienlijk deel van de totale kosten vormen.
XGRIDS biedt Lixel Studio en LCC, waarbij gratis functionaliteit beschikbaar is. Voor kopers van een XGRIDS handheld scanner is voor Lixel Studio een permanente activatie mogelijk. LCC kent een Free Edition en een uitgebreidere Premium Edition.
NavVis IVION werkt met een cloud- en abonnementsmodel. MLX-data wordt via IVION Processing verwerkt en het gebruik van processingcapaciteit hangt samen met de gekozen workflow en kwaliteit.
FARO Connect biedt lokale verwerking van Orbis-data, terwijl Sphere XG een aanvullende cloudomgeving biedt. Voor FARO-software moet rekening worden gehouden met licenties. Leica beschikt over het uitgebreide Cyclone-ecosysteem; geavanceerde verwerking, waaronder meshing met Cyclone 3DR, valt onder betaalde software.
Voor een eerlijke vergelijking is het daarom verstandig om niet alleen de aanschafprijs te bekijken, maar de Total Cost of Ownership over bijvoorbeeld drie tot vijf jaar.


Lokale verwerking of cloud?
Waar de data wordt verwerkt is voor steeds meer organisaties een selectiecriterium. Dat geldt bijvoorbeeld voor overheden, ingenieursbureaus, kritieke infrastructuur, industriële omgevingen en vertrouwelijke bouwprojecten.
XGRIDS ondersteunt lokale verwerking. FARO Connect kan Orbis-data eveneens lokaal verwerken en Sphere XG kan worden gebruikt wanneer een cloudworkflow gewenst is. Leica ondersteunt lokale desktopworkflows binnen het Cyclone-ecosysteem. NavVis kiest met IVION nadrukkelijk voor een cloudgebaseerde processing- en samenwerkingsworkflow.
Geen van beide benaderingen is automatisch beter. Cloudverwerking kan aantrekkelijk zijn voor centraal beheer, samenwerking en het delen van projecten. Lokale verwerking kan juist belangrijk zijn wanneer internetverbinding, datasoevereiniteit, vertrouwelijkheid of maximale controle over de verwerking een rol spelen.
Welke scanner is de beste?
Op basis van specificaties alleen bestaat er geen objectief beste scanner. De keuze hangt af van de werkzaamheden en de gewenste workflow.
De Leica BLK2GO is uitzonderlijk compact en licht en kan daardoor aantrekkelijk zijn voor snelle mobiele indooropnames. De NavVis MLX combineert een volwassen SLAM-workflow met het IVION-platform. FARO Orbis combineert mobiel scannen met een 120 meter bereik en lokale verwerking via FARO Connect.
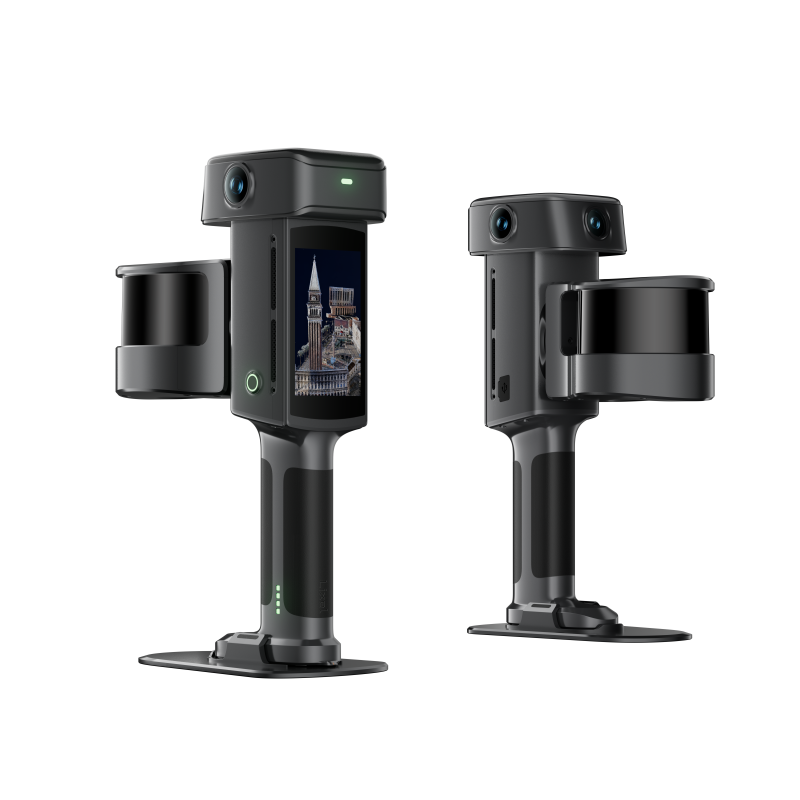
De XGRIDS L3 valt vooral op door de combinatie van 120 meter LiDAR-bereik, 5 mm relatieve nauwkeurigheid, geïntegreerde RTK, drie 50 MP-camera's, pointcloud, mesh en 3D Gaussian Splatting. Daarnaast is voor de basisworkflow gratis XGRIDS-software beschikbaar en is lokale verwerking mogelijk.
Onafhankelijke conclusie
De belangrijkste ontwikkeling is niet dat één handheld scanner alle andere systemen vervangt. Het is dat mobiele LiDAR steeds meer werkzaamheden aankan die voorheen met zwaardere, tragere of duurdere workflows werden uitgevoerd. De vraag is dan ook:
"Heb je nog wel een dure statische scanner nodig?"
Voor gebruikers die indoor én outdoor willen werken en LiDAR, RTK, pointclouds, meshes en fotorealistische 3DGS in één ecosysteem willen combineren, heeft de XGRIDS L3 op papier een bijzonder complete propositie. Vooral de geïntegreerde RTK, lokale verwerking en beschikbaarheid van gratis basissoftware zijn onderscheidend.
NavVis MLX blijft sterk voor organisaties die veel waarde hechten aan een volwassen centraal cloudplatform en een geïntegreerde samenwerkingsworkflow. FARO Orbis biedt een interessante combinatie van mobiel scannen, bereik en het bestaande FARO-ecosysteem. Leica BLK2GO heeft een duidelijk voordeel wanneer laag gewicht, compactheid en mobiele inzet centraal staan.
De beste keuze wordt daarom niet bepaald door één getal in een specificatietabel. De relevante vraag is: welke combinatie van nauwkeurigheid, bereik, positionering, software, dataverwerking, ergonomie en totale gebruikskosten past het beste bij het werk dat daadwerkelijk moet worden uitgevoerd?